TRADUCCIÓN
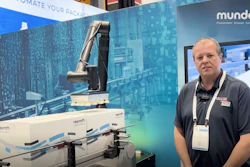
Buenos días y bienvenidos a PACK EXPO. Soy Eric Nieves, de Plus One Robotics, y estamos demostrando despaletizado robotizado con nuestra tecnología de visión por computadora.
Pueden ver las cámaras sobre la celda de trabajo. Estas cámaras utilizan nuestro software para determinar qué caja debe recoger el robot. Estamos aquí con nuestros socios de TRF, un integrador de sistemas que construye lo que normalmente sería una celda de paletizado.
Aquí en PACK EXPO hay muchos robots paletizadores, pero en este caso, con nuestro software, convertimos esta celda en un sistema de despaletizado y repaletizado de cargas mixtas. Pueden imaginar paquetes que se descargan de un camión y deben organizarse sobre tarimas, y luego esas tarimas deben desarmarse. Este es exactamente el tipo de equipo que realizaría esas tareas.
En este caso, tenemos un robot ABB con dos estaciones de trabajo. Si observan el ajuste y los acabados de esta celda, son muy profesionales. La celda está muy bien diseñada, es muy confiable y robusta.
Si realizan paletizado o despaletizado de tarimas de una sola referencia o referencias mixtas, contáctennos en Plus One Robotics.
Nota: la traducción fue generada con ayuda de inteligencia artificial, por lo que podría presentar algunas imprecisiones.